5084

[mbot] 四足與六足仿生獸的基礎~連桿機構相關影片

“
連桿機構是四足與六足機器人的基礎,在照著說明書組合六足之前,先透過影片與智高積木模擬,了解連動關係。
„

分享此文連結 //n.sfs.tw/12477

分享連結 [mbot] 四足與六足仿生獸的基礎~連桿機構相關影片@zfangの科學小玩意
(文章歡迎轉載,務必尊重版權註明連結來源)
2019-10-24 21:28:33 最後編修
2018-07-03 11:32:55 By zfang
 

自動目錄

新學期學校買了mbot的擴展套件,之後會安排讓學生組合,來做車車之外的機器人。

根據官網設計,有小青蛙(二足跳)、螳螂(二足爬+輪)與六足甲蟲。

青蛙以跳躍方式行走,令 mBot 變得更活潑。
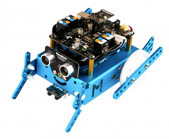

螳螂在 mBot 原有的滾輪外再加上兩隻螳螂臂,令行走時更穩定。
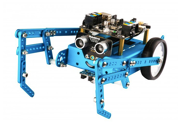

六足甲蟲將原本使用滾輪前行的 mBot 轉為使用六足前行,神似地模擬甲蟲移動的模樣。
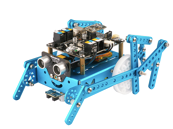


不太喜歡仿生獸的名詞,明明走起來就不一樣啊!但是看到機器人以另一種方式動起來還是覺得有趣。

不希望學生只會照著說明書組合,希望學生能先透過影片與智高積木模擬了解連動關係。

連桿機構是四足與六足機器人的基礎,在網路上找到這些影片作為教學參考。


第一部分 四連桿


第二部分 四連桿 平行機構


第三部分  四足連桿機器人 M型連桿

第四部分  六足連桿機器人 M型連桿

上面的是mbot套件的六足甲蟲。下面這個很酷,走起來像小青蛙,跟M型連桿有明顯差異,應該是自己設計的。


END
你可能感興趣的文章

[在scratch發現與學習] 鬆開空白鍵 這天,在mBlock看到一個積木[鬆開空白鍵]~ scratch沒有這個積木,要怎麼控制

[scratch教材] 簡單卻不簡單的畫線線(自訂積木、提問、變數、重複執行) 簡單卻不簡單的畫線線三堂課

[scratch教學] 國一上 資訊與科技課 教學記錄2017.09~2018.01 (已完成) 在這裡記錄我的電腦課教學,現在進行式。這是我第二年帶國一電腦。

[scratch新手] 用開關控制手電筒明滅(ㄧ) 想好久,終於做出來。同一個按鈕,按一下亮,再按一下暗。

[scratch教材] 簡單卻不簡單的畫表格、畫格子(提問畫筆重複變數) 原本想不過就是畫線,後來發現畫格子不簡單

[資訊課五四三] 國一電腦課教不教打字?我的胡思亂想 同事曾說,最值得教的電腦技能是輸入法,光輸入上的省時,就節省非常多的時間。但在想,我可以不教打字嗎?

隨機好文

在牙科遇見光學~光固化機的藍光與橘色遮光片 帶小孩看牙醫,看到有著橘色遮光片的光固化機...

跟光玩遊戲~魔術骰子 乍看之下,它只是一個像骰子的鑰匙圈,再一看原來有一面是鏡子……然後呢?

眼花撩亂~萬花筒實驗 『想想~三面鏡子其中之一夾角為45°的萬花筒,得到的圖案會是什麼形呢? 』

投影小時鐘 看到王大胖介紹一個股東會紀念品~多功能開瓶罐器(他的文章內容很豐富,值得推薦),好生羨慕。自己好久沒有去兌換股東會紀念品

多孔矯正眼鏡~不用凹透鏡,近視眼也能看得清? 這是一種號稱可以『矯正近視』的眼鏡,黑色不透明的塑膠鏡片上有許多小孔洞

精讚::