5084

[mbot] 四足與六足仿生獸的基礎~連桿機構相關影片

“
連桿機構是四足與六足機器人的基礎,在照著說明書組合六足之前,先透過影片與智高積木模擬,了解連動關係。
„

分享此文連結 //n.sfs.tw/12477

分享連結 [mbot] 四足與六足仿生獸的基礎~連桿機構相關影片@zfangの科學小玩意
(文章歡迎轉載,務必尊重版權註明連結來源)
2019-10-24 21:28:33 最後編修
2018-07-03 11:32:55 By zfang
 

自動目錄

新學期學校買了mbot的擴展套件,之後會安排讓學生組合,來做車車之外的機器人。

根據官網設計,有小青蛙(二足跳)、螳螂(二足爬+輪)與六足甲蟲。

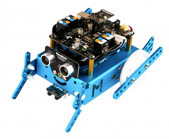
青蛙以跳躍方式行走,令 mBot 變得更活潑。

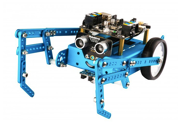
螳螂在 mBot 原有的滾輪外再加上兩隻螳螂臂,令行走時更穩定。

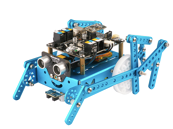
六足甲蟲將原本使用滾輪前行的 mBot 轉為使用六足前行,神似地模擬甲蟲移動的模樣。


不太喜歡仿生獸的名詞,明明走起來就不一樣啊!但是看到機器人以另一種方式動起來還是覺得有趣。

不希望學生只會照著說明書組合,希望學生能先透過影片與智高積木模擬了解連動關係。

連桿機構是四足與六足機器人的基礎,在網路上找到這些影片作為教學參考。


第一部分 四連桿


第二部分 四連桿 平行機構


第三部分  四足連桿機器人 M型連桿

第四部分  六足連桿機器人 M型連桿

上面的是mbot套件的六足甲蟲。下面這個很酷,走起來像小青蛙,跟M型連桿有明顯差異,應該是自己設計的。


END
你可能感興趣的文章

[scratch新手] 在角色造型中加入中文字 用scratch2繪製造型或角色,插入文字不能輸入中文,該怎麼處理?

[mbot] mbot六足擴充套件~青蛙螳螂與六足甲蟲相關影片連結整理 整理我計畫進行 mbot六足擴充套件~青蛙螳螂與六足甲蟲相關影片連結整理。(尚未實作,只是資源整理與想法)

[scratch新手] 複製角色程式到不同專案 如何複製角色程式到同一專案與不同專案呢?

[App Inventor 2] 2018 國二生科資訊 AI2與Mbot與六足仿生 教學紀錄 (現在進行式) 記錄我 2018 國二上學期 生科資訊 教學紀錄 (現在進行式),本年度授課內容app Inventor 2、AI2與Mbot、Mbot與六足仿生

[mbot] 進入mbot課程前後可以看看的幾段小影片 這學期電腦課玩mbot。在進入課程前後,可以從這幾段小影片切入。影片也可以安排在教到相關功能時再看~

[mbot] 超音波感測器(2/2) 結合馬達的簡單應用 這篇只結合超音波感測器與馬達的應用,做煞車、避障、跟隨、繞障礙物等動作控制。

隨機好文

針孔成像與暗箱攝影 18世紀的風景畫,流行用『暗箱』一種工具。它的原理其實就是針孔成像...

1000克拉可愛水晶大鑽石 ~變色『紫鑽』 鑽石的色澤會因為照射光源而不同,日光(白天)或鹵素燈下是紫色,而在省電燈泡下則是藍色...

可擦拭的暗記筆 用暗記筆劃上重點,再利用暗記尺蓋住重點,可反覆背誦幫助記憶,若希望能恢復乾淨,用另一端擦拭即可清潔如新...

哇!好驚人的發散 實驗中學生閒的無聊,就把眼鏡摘下放在光源前...

光學創意作業~下水後圖案變變變? 分別在紙上與夾鏈袋上作圖,二者合成起來看似一個圖案,一旦將夾鏈袋放入水中,神奇的事即將發生……

精讚::